



 新华报业网
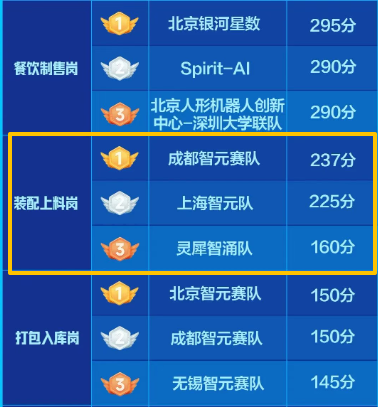
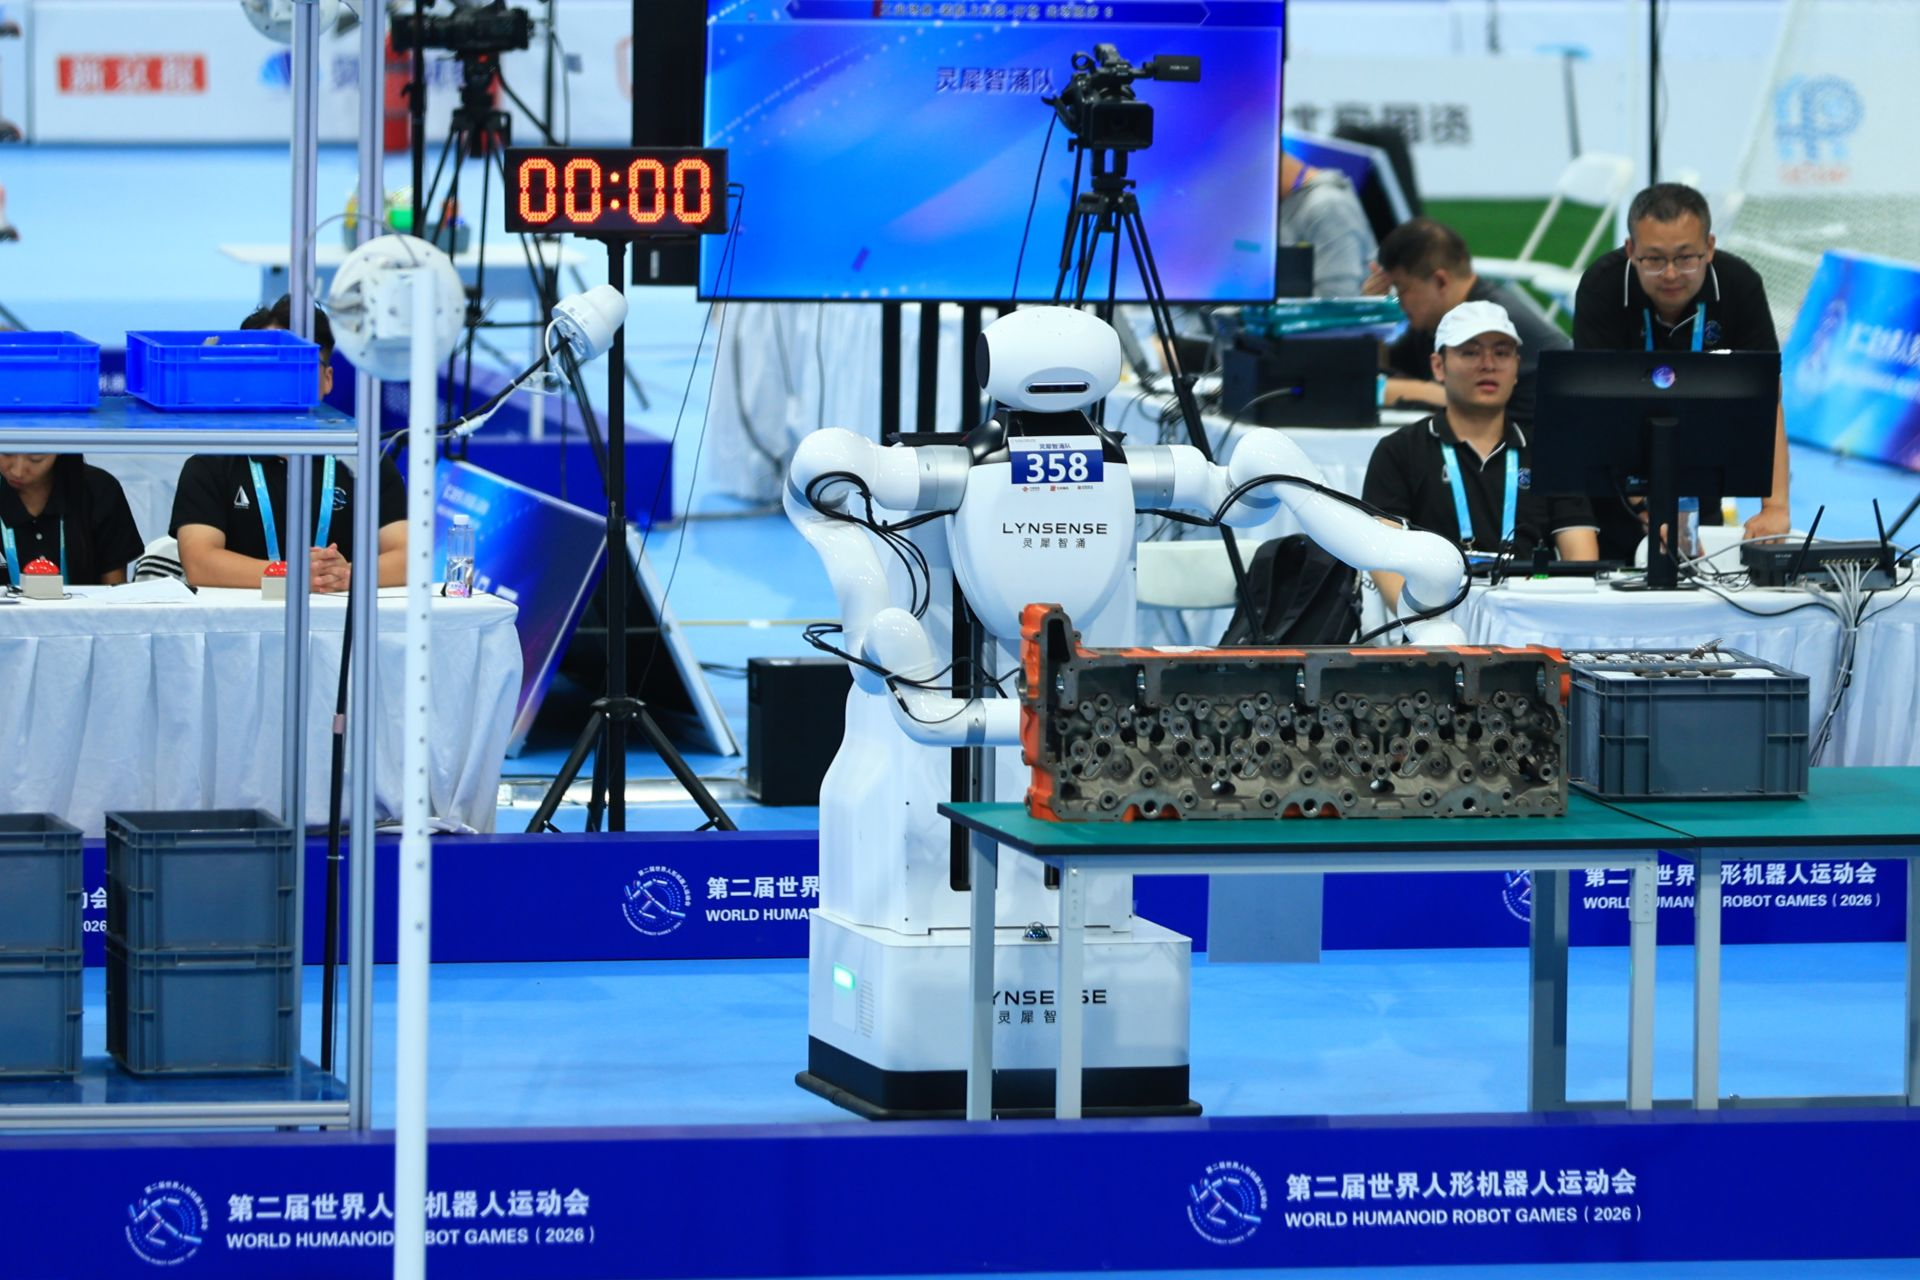
新华日报财经讯 近日,2026世界人形机器人运动会成绩单发布。该赛事的场景赛备受工商业从业者关注,其中“装配上料岗”这一赛项的成绩单显示,灵犀智涌队以总分160分的成绩位列全国前三,仅次于行业头部机器人赛队。
“装配上料岗”整套任务要求一台机器人连续完成搬运十公斤物料箱、实现七类零件拣选、再完成亚毫米级装配发动机十八个气门三项任务。据悉,初创企业灵犀智涌的机器人首次参赛,即实现了完全自主完成。
赛场上的竞赛操作只有20分钟,但浓缩了工业具身智能当下真正需要回答的问题。其要求具身智能机器人要在真实场景里“会做”,还要在工业级时间窗口内连续做对;不仅要完成一个动作,还要把多个动作串联成稳定执行的完整任务。
过去两年,具身智能行业最核心的技术叙事始终围绕一个问题:如何让机器人拥有更强的“大脑”。VLA、“World Action Model”、强化学习……模型能力不断向前推进。但一个基本事实是,从2025年至今,行业还没有一家公司完整跑通工业场景的产品闭环。
究其根本,工业现场没有完全可控的光照,没有始终固定的工位,也没有一成不变的物料。机器人需要面对夹具误差、物料变化、设备状态变化和长尾异常,还要满足真实生产节拍。工业真正关心的是“能不能持续高质量交付”。
今年5月,1998年出生的中科大博士段逸凡在上海创立灵犀智涌。他师从中科大机器人专家吉建民教授。吉建民以联合创始人、首席科学家身份加入了灵犀智涌。
该公司发展选择了一条不同路线:基于CONWAY工业原生模型,叠加ROSS Harness自主进化引擎。模型负责想“怎么做”,ROSS Harness负责“怎么把模型真正用好”。
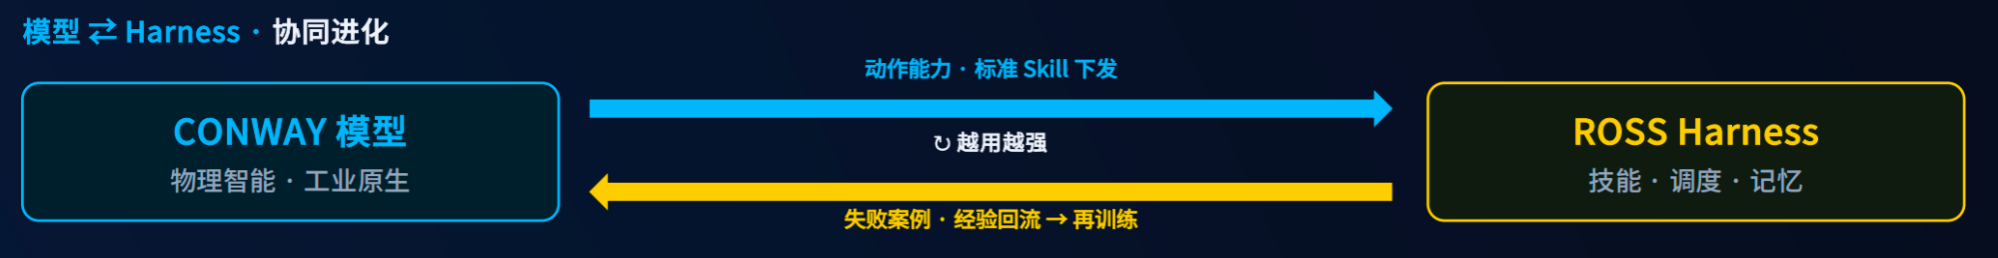
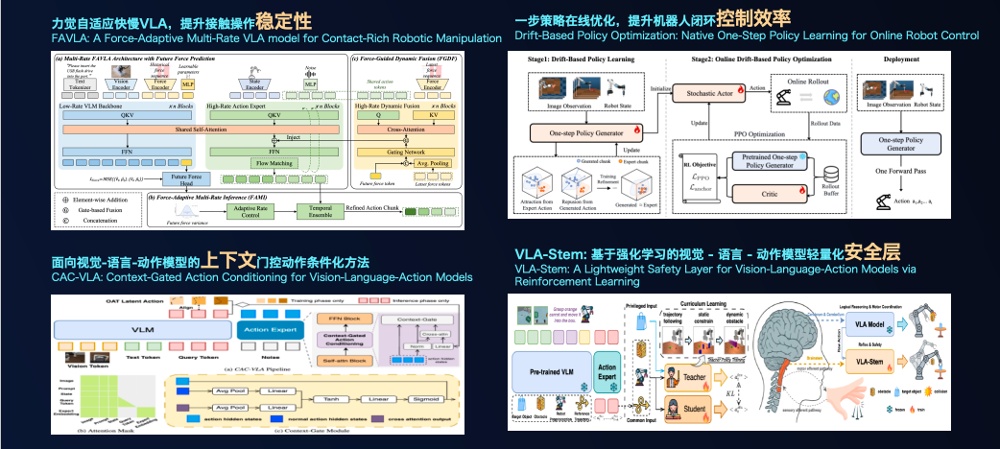
这与数字世界大模型走向“真正干活”的逻辑一脉相承。今天的“Coding Agent”不只是把大模型放进代码编辑器,模型之外还有任务规划、工具调用、安全校验、多轮执行。同样的基座模型,放进不同的Harness,任务表现可能天差地别 。因为模型决定它会不会,Harness决定它能不能真正把事做成。
ROSS Harness是在模型与机器人之间建立一条能够持续运行的执行闭环,将模型概率性的动作生成能力转化为稳定、可控、可复用的物理世界执行能力。量化结果显示,该架构使机器人有效产出提升3.6倍。从“模型会不会”到“系统能不能做好”,工业具身智能正在进入新的考题。
新华日报·财经记者 何玥颐





 Android版
 iPhone版