



 新华报业网
新华日报财经讯 近日,2026物理AI与世界模型大会“世界模型与自动驾驶创新发展”分会场在南京举行。政产学研代表围绕世界模型、端到端大模型、可信计算与场景落地展开研讨,探寻自动驾驶下一阶段的技术与产业路线。
自动驾驶的竞争焦点正在转移。城市NOA下探至10万元级车型,算力效率、技术路线、数据闭环与安全合规同时收紧,真正的分水岭在于汽车能否补上“物理常识”这一课。
会上,东南大学科研院院长、国家杰青殷国栋提出,下一代物理AI自动驾驶不能停留在“看见再应对”,而要像经验丰富的驾驶员那样,把历史状态、当前环境和未来趋势放进同一套逻辑中推演。世界模型,正是那颗会推演的“预判大脑”。
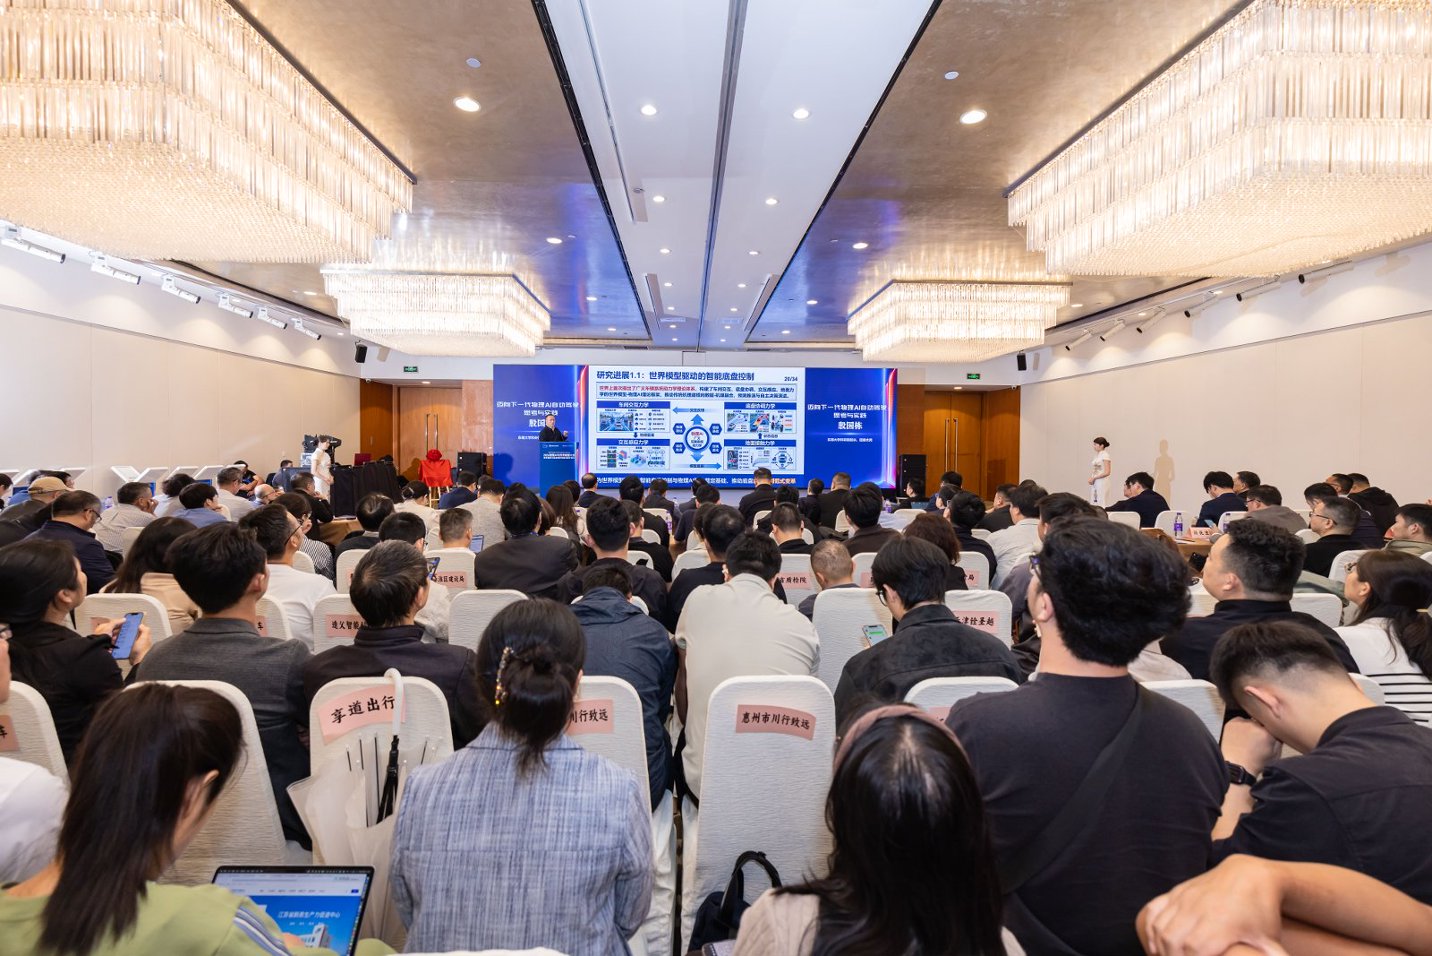
依托殷国栋团队提出的广义车辆系统动力学理论,其团队当前的研究主要分为三条主线:以世界模型驱动智能底盘控制、用多模态世界动作模型支撑决策规划、依靠极限工况运动控制守住安全底线。之所以要这样布局,是因为传统底盘研究大多聚焦底盘协调力学与底盘和地面接触力学;随着线控底盘、分布式电驱动与智能驾驶深度融合,原有模型已经难以适配这类全新架构。
还可借用“大脑与四肢”来描述智驾域和底盘域的关系。其中,智驾域负责思考和判断,底盘域负责执行和反馈,两域若各自为战,模型精度再高也难以协同。“智驾域与底盘域需深度融合、互相理解,不能各自为战。”殷国栋透露,其团队研制的整体飞行汽车已发布两代,正研发第三代。其第二代产品面向郊区载物场景推进产业化,相关方法与物理AI、世界模型研究相互支撑。其团队把物理信息编码、时序约束、容错控制结合,追求瞬态操纵稳定性,强调“极限安全”。
产业界直接感受到数据与世界模型的力量。魔门塔(苏州)科技有限公司(Momenta)副总裁顾功尧介绍,公司十年创业形成“数据飞轮”:量产辅助驾驶积累真实数据,反哺高级别自动驾驶研发。目前约130万辆汽车采用其智驾方案,搭载其智驾方案的累积真实行驶里程已达到200亿公里。
他举了两个场景案例,如山道超车时,要在骑车人、对向车辆和隔离墩之间捕捉超车空间。当车辆夜间绕行路边停车时,需要辨认远处隔离墩。“这类长尾场景很难靠程序员逐条写规则,必须让模型在海量真实数据中学习物理规律。”顾功尧说,其R7世界模型分三步:用超1亿段黄金数据段预训练,仿真自车与他车行为,再把车端强化学习模型放入世界模型训练。魔门塔下一步计划把参数量提升百倍、千倍以上,算力提升至3000TOPS以上,增强对落石等微小目标的预判。
技术路线落地需要场景承接。以南京市秦淮区为例,该区已集聚智能网联汽车核心企业20余家、产业链关联企业近百家,今年1-8月相关企业营收超70亿元;无人物流车在部分区域商业化运营,智能网联公交测试里程超1.5万公里。秦淮区将分步推进全域路权分级分时开放,打通白下高新区、南部新城、南京南站三区连片测试路网,并逐步向内延伸。同时,秦淮区成立智能网联汽车工作专班,建立周调度、月推进和问题闭环机制,以政策、基金、场景组合破解要素制约。
在江苏,自动驾驶正从封闭测试场驶入城市日常。今年江苏以“人工智能+”政策体系牵引自动驾驶产业提速,聚焦智驾大模型、世界模型、车路云一体化开展技术攻关,各地差异化推进示范落地。南京、苏州、无锡等设区市依托国家试点打造全域车路云应用样板。随着标准体系与沙盒监管机制持续完善,全省正形成统筹引领、错位发展、场景规模化落地的智能网联发展格局。
“自动驾驶迈向物理AI,既是一场算法竞赛,也是一场数据、底盘、芯片、场景和政策的系统协同。”江苏省人工智能学会理事长陈松灿表示,世界模型不能只在仿真环境里表现良好,还要应对真实道路复杂状况,仿真推演与实车验证缺一不可,安全尤需高度重视。
据悉,此次会议由江苏省人工智能学会主办,江苏省智能网联汽车产业创新联盟、东南大学、江苏智行未来汽车研究院承办,南京秦淮科技创新创业发展集团有限公司等协办,秦淮区人民政府、南京市人工智能(软件)产业攻坚推进办公室支持。
新华日报·财经记者 何玥颐





 Android版
 iPhone版